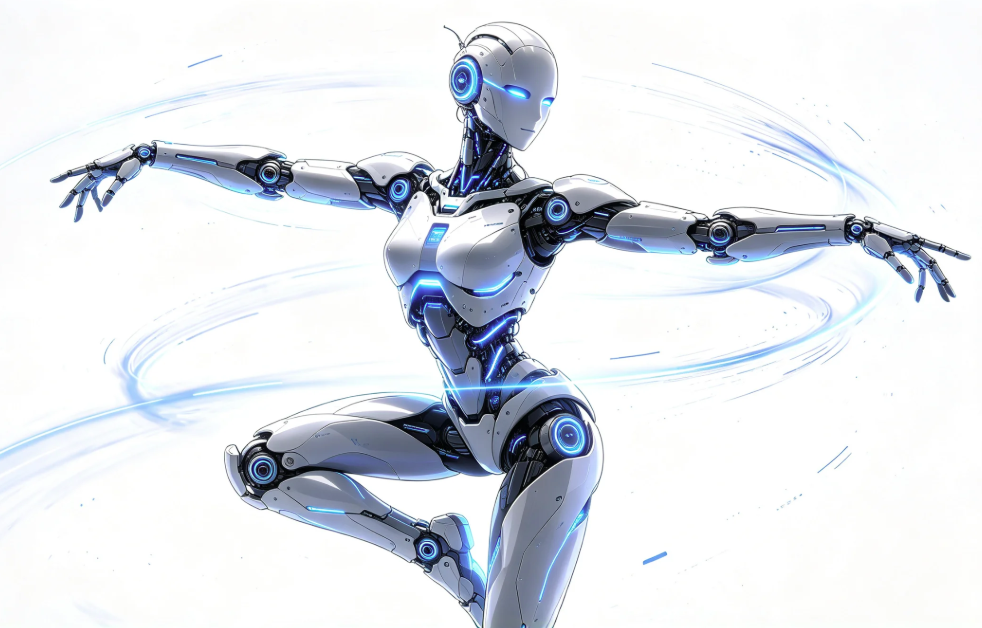
舞台之上,人形机器人跟随音乐节拍扭腰、摆臂、踏步、旋转,动作连贯舒展,节奏精准,甚至可以和真人演员同台完成群舞表演。很多观众惊叹于机器人流畅自然的舞姿,误以为只是提前写好固定动作脚本,依靠电机和减速器机械复刻动作。事实上,单纯预编程的动作只会僵硬刻板,稍有地面不平、重心偏移就会摔倒。机器人舞蹈能够做到行云流水、丝滑连贯,核心在于遍布全身的传感器网络,持续感知自身姿态、受力状态与外部环境,通过毫秒级闭环反馈实时修正动作,如同人类依靠神经感官协调全身肌肉完成舞蹈动作。传感器就是机器人的 “前庭平衡器官”“皮肤触觉” 与 “双眼”,是灵动舞姿背后看不见的力量。
在整套传感器矩阵里,IMU 惯性测量单元是维持舞蹈动态平衡的核心,相当于人类内耳负责感知平衡的前庭系统。IMU 一般集成三轴加速度计、三轴陀螺仪,部分型号还搭载磁力计,能够同时采集机器人躯干的加速度、旋转角速度与空间朝向信息,采样频率可达数百赫兹,也就是每一秒向控制器发送几百组姿态数据。跳舞和普通行走完全不同,舞蹈存在大量重心快速转移动作:单脚站立、大幅度扭胯、原地旋转、跳跃落地,重心会在瞬间偏移,静态平衡算法完全无法应对。当机器人做扭腰甩臂动作时,上半身惯性会拉扯重心,IMU 立刻捕捉到躯干倾斜角度、旋转速度变化,将数据传给运动控制单元,控制器马上计算出髋、膝、踝关节需要补偿的力矩,微调关节角度,抵消惯性带来的倾倒趋势。如果没有 IMU 实时反馈,机器人旋转时很容易失去姿态参考,出现越转越歪、直接倒地的情况。哪怕是看起来简单的左右摇摆,IMU 也持续监测身体姿态,保证整套动作稳定可控。
脚底部的六维力传感器与压力传感器,则是机器人感知地面接触状态的 “足底触觉神经”,也是实现重心平滑切换的关键。人类跳舞时,脚掌会本能感受地面支撑力度,调整足底压力分布,完成重心从左脚到右脚的平稳过渡。人形机器人的足底内置六维力传感器,可以同时检测三个方向的作用力和三个方向的力矩,精准感知地面给脚掌的支撑力、摩擦力以及力矩变化,计算压力中心位置。当机器人抬脚迈步跳舞,单脚支撑阶段,足底传感器实时反馈支撑力大小,控制器据此调整踝关节倾角,让压力中心始终落在脚掌支撑区域内,防止侧翻。在舞蹈落地瞬间,冲击力会瞬间增大,六维力传感器立刻捕捉冲击载荷,快速调节腿部电机力矩,起到缓冲减震效果,避免硬着陆带来的抖动。很多人会疑惑,为什么机器人在略有起伏的舞台地面跳舞依旧稳定,正是足底力传感器可以感知地面微小高低变化,自适应调整腿部支撑,让动作过渡柔和,不会出现生硬卡顿。
遍布全身关节的编码器,负责感知每一处关节的位置与转动速度,保障肢体动作轨迹精准复刻。舞蹈动作包含大量精细肢体控制,抬手高度、手臂摆动幅度、膝盖弯曲角度都有严格要求。每一个驱动关节都配备高精度编码器,实时测量关节当前转角、转动速度,持续比对预设舞蹈轨迹。如果电机受到负载干扰,关节实际转角和目标角度出现偏差,编码器会第一时间上报误差,控制器立刻调整电机输出,保证手臂、躯干、腿部按照既定轨迹运动。正是依靠编码器不间断的位置反馈,机器人抬手、挥手等肢体动作才能流畅连贯,不会出现动作滞后、抖动错位。
视觉传感器与激光雷达,则承担环境感知任务,在群舞场景中发挥重要作用。双目深度相机、3D 激光雷达如同机器人的双眼,能够构建舞台三维空间,识别舞台边界、同台演员、周边机器人位置,实时计算相对距离光明网。单台机器人独舞时,视觉传感器辅助判断自身在舞台的位置,防止跳舞过程中走出表演区域;多机器人集体舞蹈时,依靠视觉和雷达感知同伴位置,自动调整队形,避免相互碰撞,同步完成整齐划一的集体动作。同时,视觉感知还可以辅助校准 IMU 产生的姿态漂移,长时间表演过程中,惯性传感器会产生微小累积误差,视觉信息能够定期修正位置与姿态数据,保障整场舞蹈表演稳定性。
柔性触觉传感器常布置在机器人手部,当舞蹈需要挥舞手绢、道具时发挥作用。人类手持道具跳舞,会凭借触觉感知握持力度,用力过大会捏坏道具,力度不足道具会滑落。机器人手部搭载柔性触觉传感器,感知接触面压力分布,实时调整手部夹持力矩,稳定握持道具,完成挥舞、抛接等舞蹈细节动作,让表演细节更加逼真自然。
仅仅依靠各类传感器单独工作,依旧无法实现丝滑舞姿,传感器数据融合技术才是打通所有感知信息的关键。IMU、力传感器、编码器、相机采集的数据各自存在局限性:IMU 长时间工作会累积漂移,足底力传感器容易受振动干扰,视觉传感器在强光环境下精度下降。机器人控制器会把多源传感器信息融合运算,互相补偿缺陷,构建机器人自身完整状态模型,获取最真实可靠的姿态、位置、受力信息,再通过全身动力学控制算法,输出电机控制指令,形成完整闭环控制系统。整个感知、运算、指令下发的过程在毫秒级别完成,机器人在跳舞过程中持续感知、持续计算、持续修正,不是机械播放固定动作,而是一边感知一边动态调整,这才是动作看起来顺滑的根本原因。
很多人会混淆动作录制与现场感知的区别。研发阶段,工程师会通过动作捕捉设备采集人类舞者舞蹈动作,把人体关节轨迹转化为机器人参考动作轨迹,这只是给机器人提供动作模板。在真实舞台表演时,舞台地面微小形变、电机发热带来的性能变化、空气扰动,都会干扰动作执行。模板只是参考,最终动作能否稳定流畅,完全依靠传感器实时反馈进行动态调整。缺少传感器闭环反馈,机器人只能在理想环境下短暂完成动作,一旦遇到微小扰动,动作就会变形甚至摔倒。
传感器技术的持续迭代,不断拓展机器人舞蹈的表现力。早期人形机器人传感器采样速率低、力感知精度不足,只能完成简单踏步,动作生硬,无法完成大幅度动态舞蹈动作。随着 MEMS 惯性传感器、小型化六维力传感器、高速视觉感知硬件不断突破,加上多传感器融合算法、全身动力学控制优化,机器人可以完成旋转、跳跃、大幅度肢体摆动等高难度舞蹈动作,动作流畅度越来越接近真人。
机器人跳舞,本质是仿生感知与运动控制技术的集中展示。电机、减速器是机器人的肌肉骨骼,而各类传感器就是机器人感知世界与自身状态的神经系统。传感器网络实时捕捉身体姿态、地面作用力、环境变化,控制器快速融合所有感知数据,动态优化每一个关节的运动指令,不断抵消外界扰动,实现重心平稳转移与肢体流畅运动。未来随着触觉、力觉、惯性传感器精度进一步提升,以及感知融合算法持续优化,人形机器人不仅能演绎更多风格舞蹈,还会在更多场景中展现出更加自然、灵活的运动能力。